Equipo
Maquetas y electrónica
Maquetas
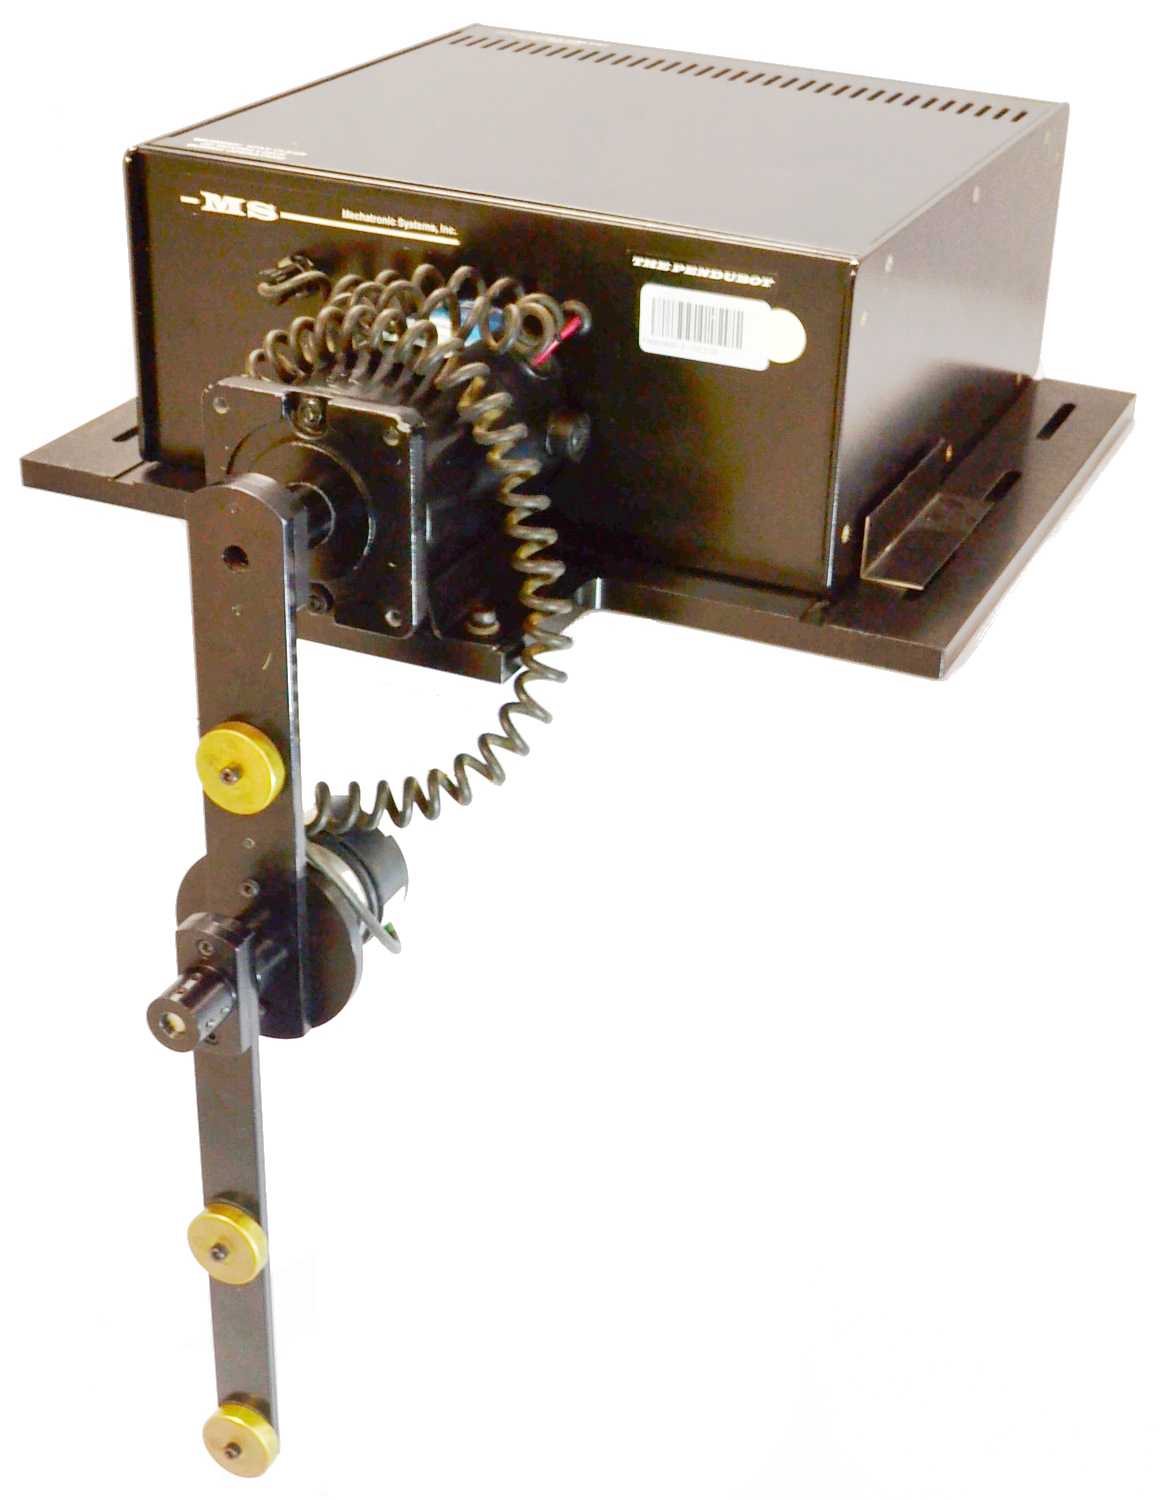
Pendubot
El Pendubot es un robot diseñado para moverse como un péndulo invertido, lo que significa que se mantiene en equilibrio en una posición vertical a pesar de su inestabilidad natural. Utiliza sensores y motores para ajustar continuamente su posición y mantener el equilibrio. Este tipo de robot se emplea frecuentemente en la investigación y educación para estudiar control y robótica debido a los desafíos que presenta su diseño. Más información
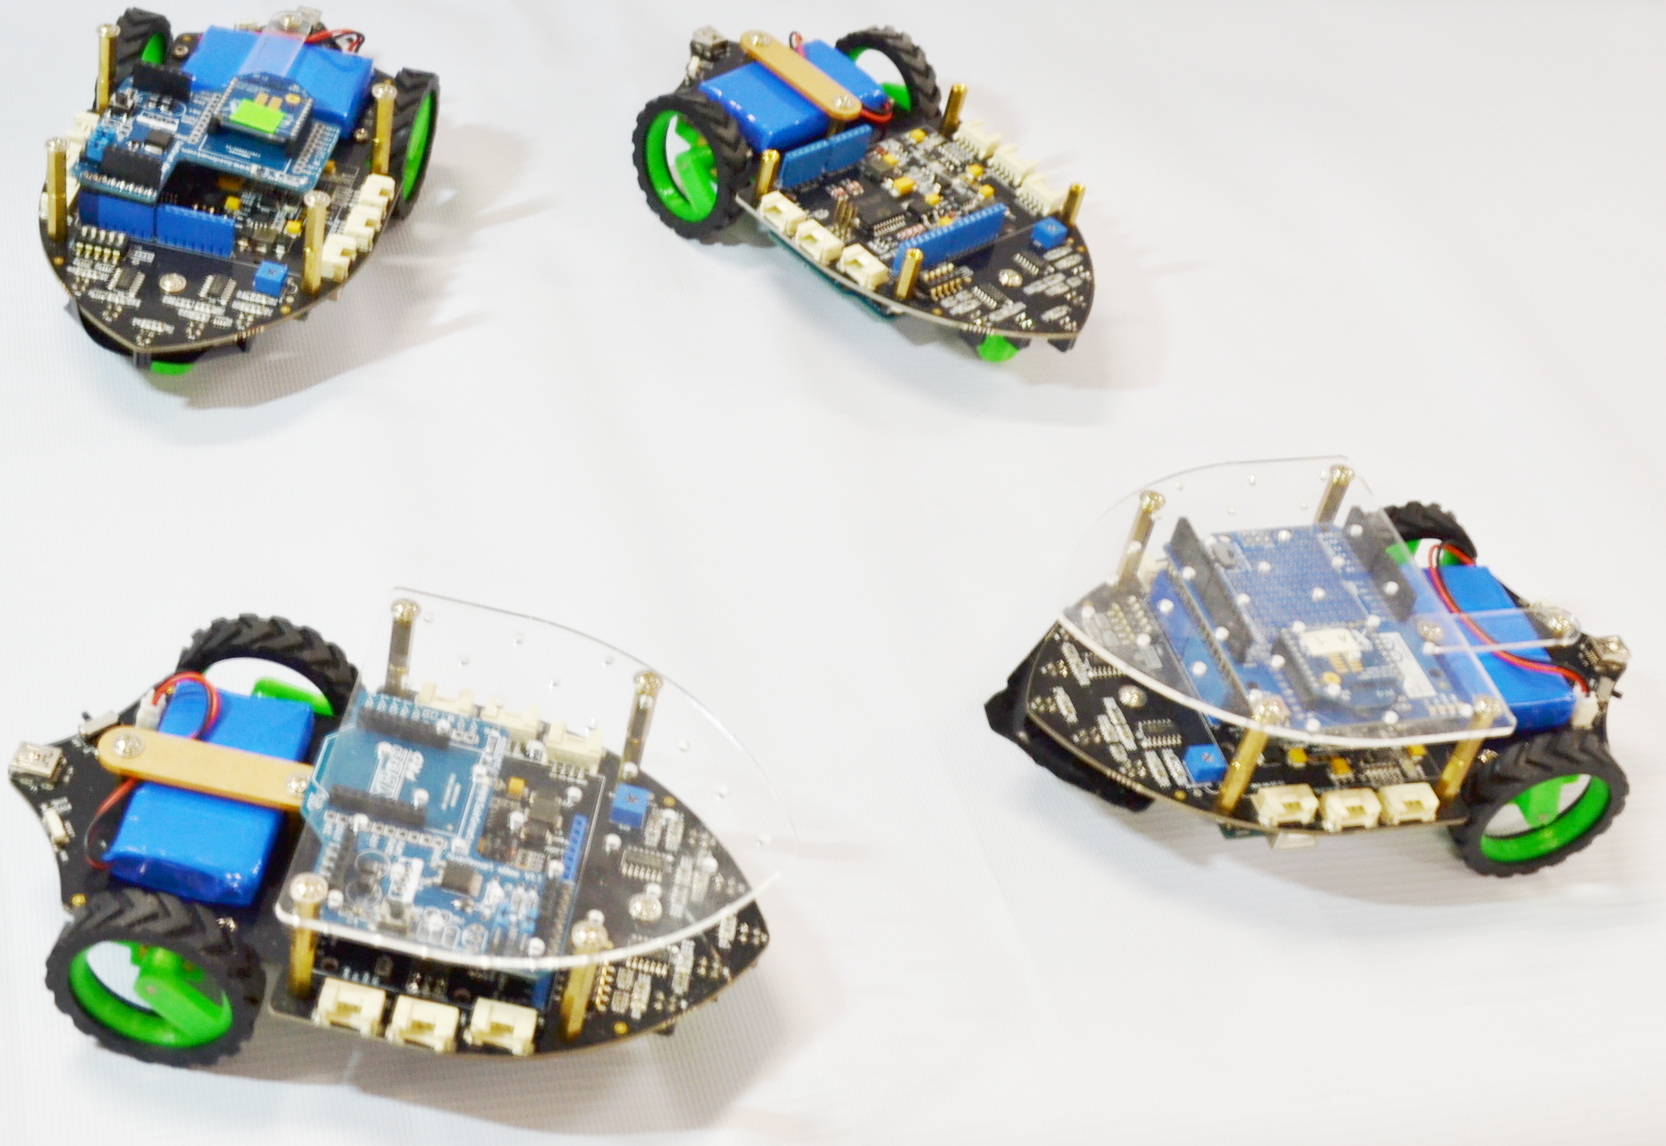
Robots móviles
Los robots móviles de ruedas diferenciales utilizan dos ruedas motorizadas situadas en lados opuestos del robot, junto con una o más ruedas adicionales para estabilizarlo. La diferencia en la velocidad de rotación entre las dos ruedas permite al robot moverse hacia adelante, hacia atrás y girar. Este diseño es simple pero efectivo para la navegación y control en entornos variados. Los robots de ruedas diferenciales son comunes en aplicaciones educativas y de investigación debido a su facilidad de implementación y la claridad de los principios de control que utilizan.
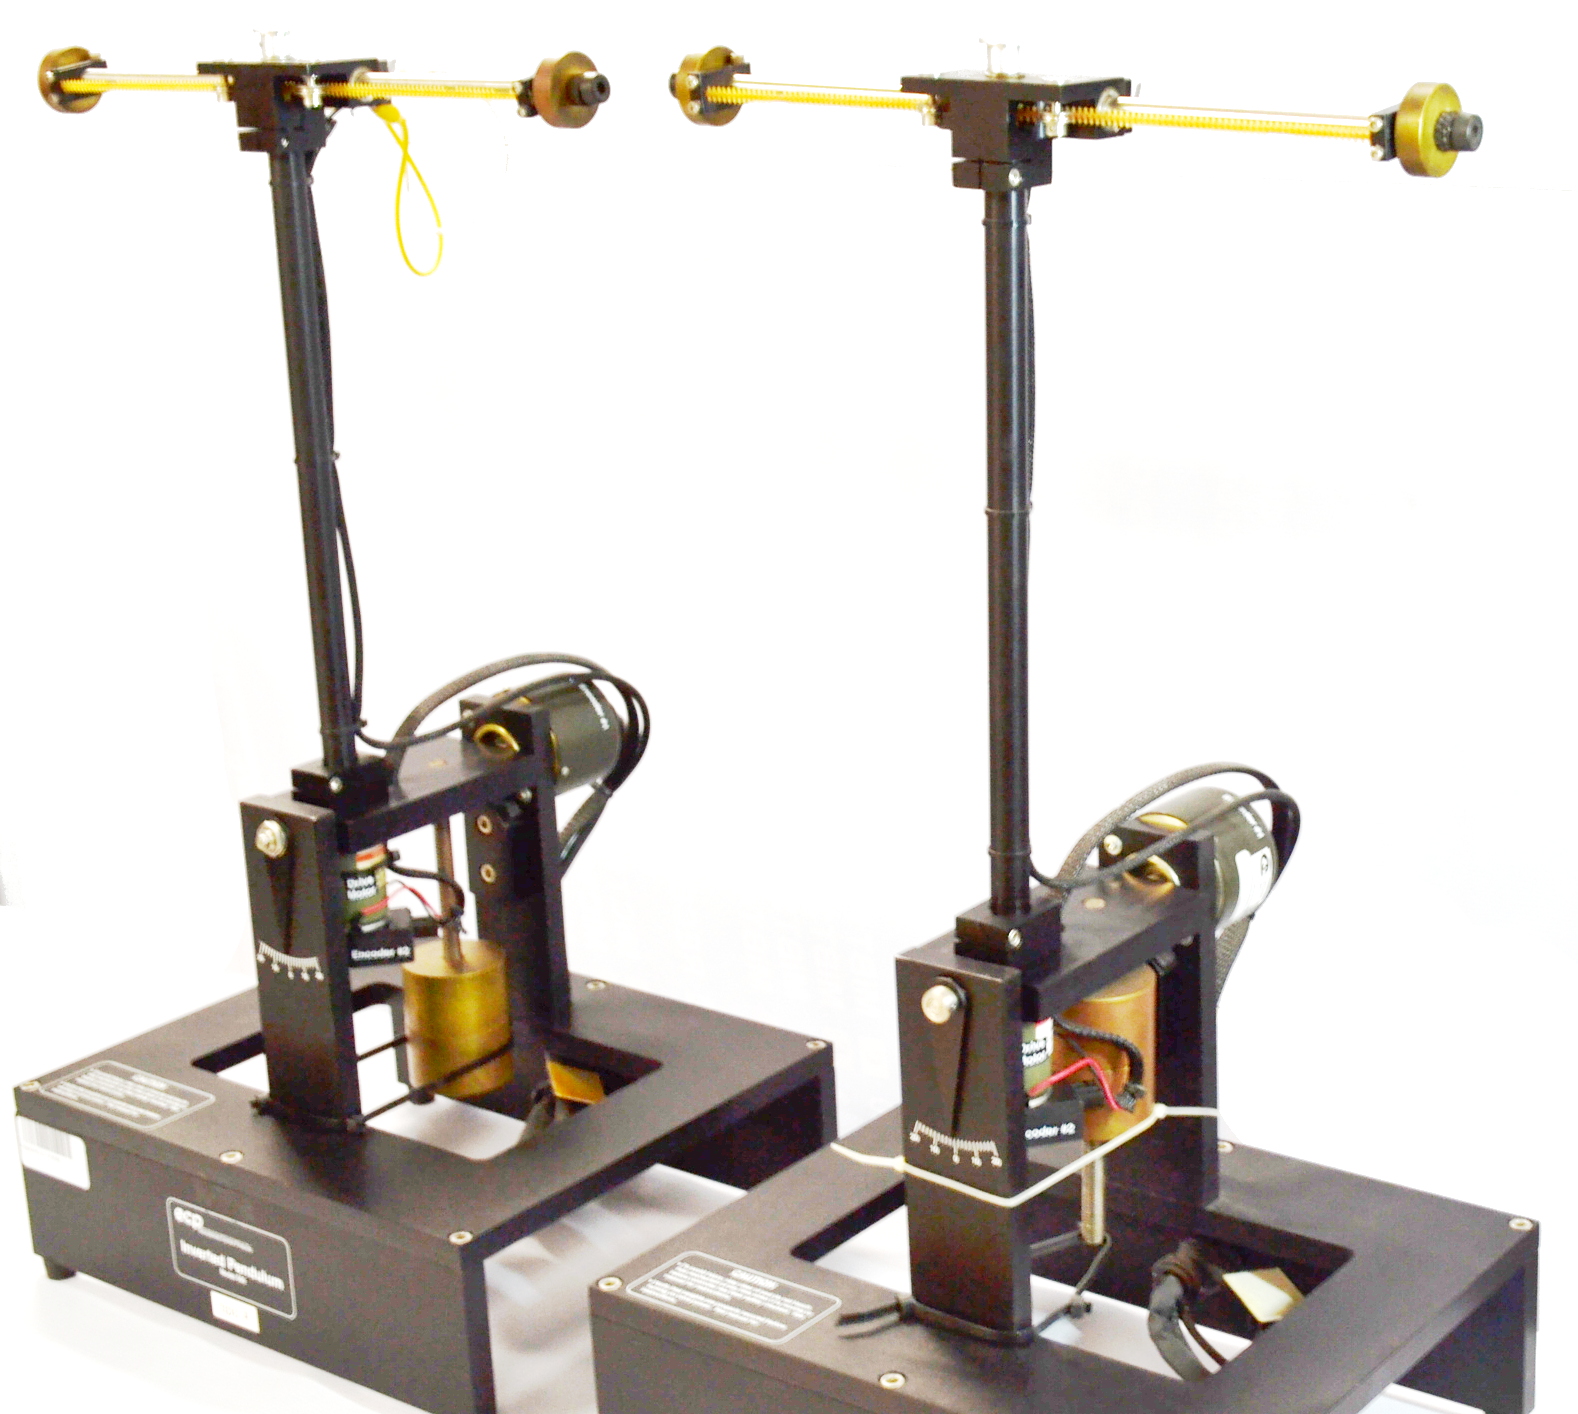
Péndulos invertidos
Para mantener el equilibrio en estos péndulos invertidos, se requieren mecanismos de control que constantemente ajusten la posición de la barra horizontal. En aplicaciones prácticas, como en robots, se utilizan sensores y sistemas de control para compensar las perturbaciones y mantenga la estabilidad. El estudio y la implementación de péndulos invertidos son fundamentales en la robótica y el control automático debido a los retos complejos que presentan en términos de estabilidad y control. Más información
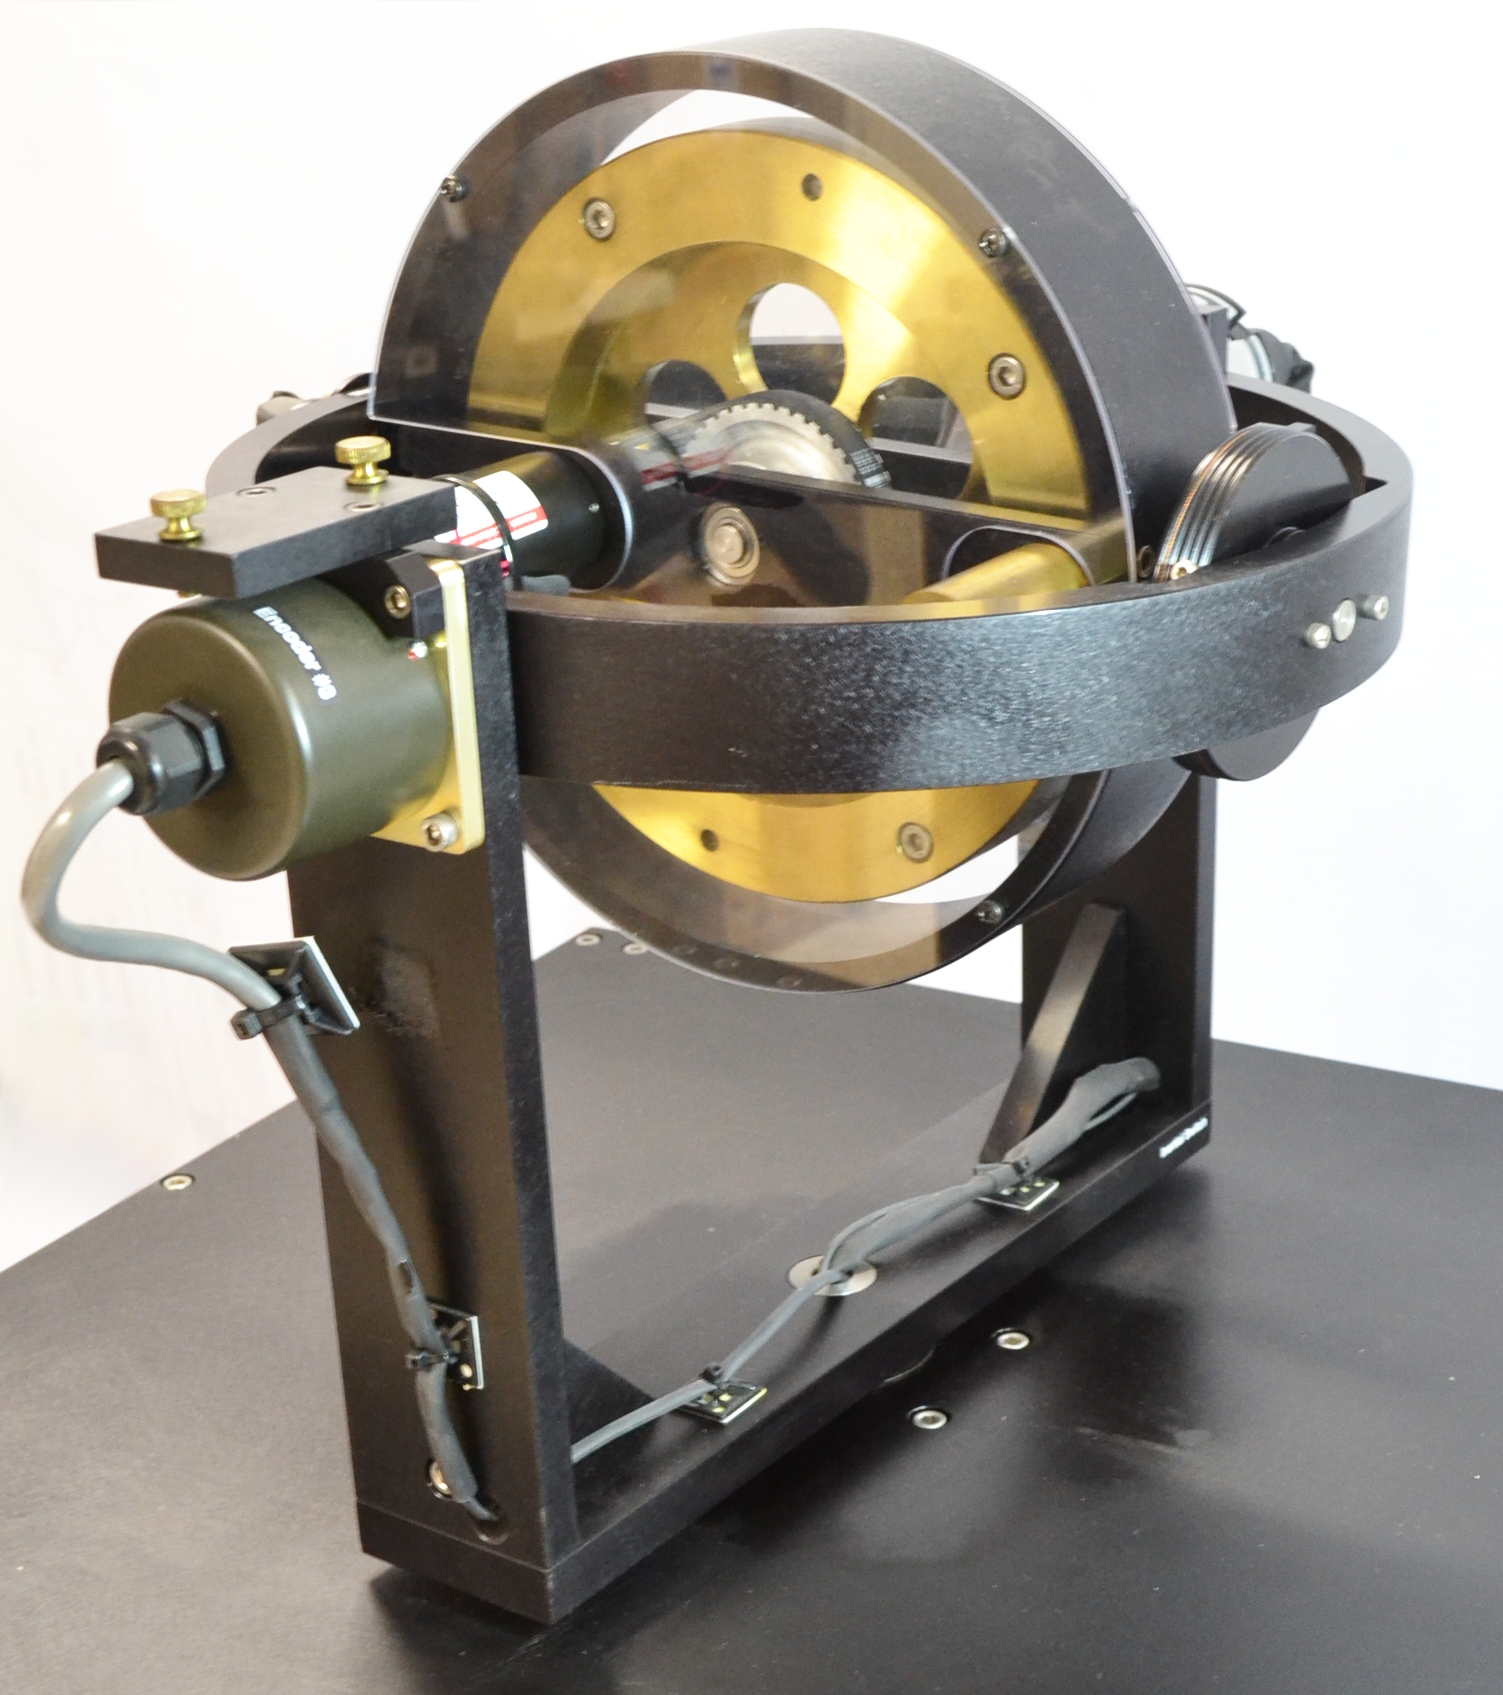
Giroscopio
Un giroscopio es un dispositivo que mide la velocidad angular, es decir, la tasa a la que un objeto rota alrededor de un eje. Funciona basándose en el principio de conservación del momento angular: un giroscopio mantiene su orientación a medida que gira, resistiéndose a cambios en su dirección. Esto permite que detecte y registre variaciones en la orientación o la rotación del objeto al que está montado. Más información
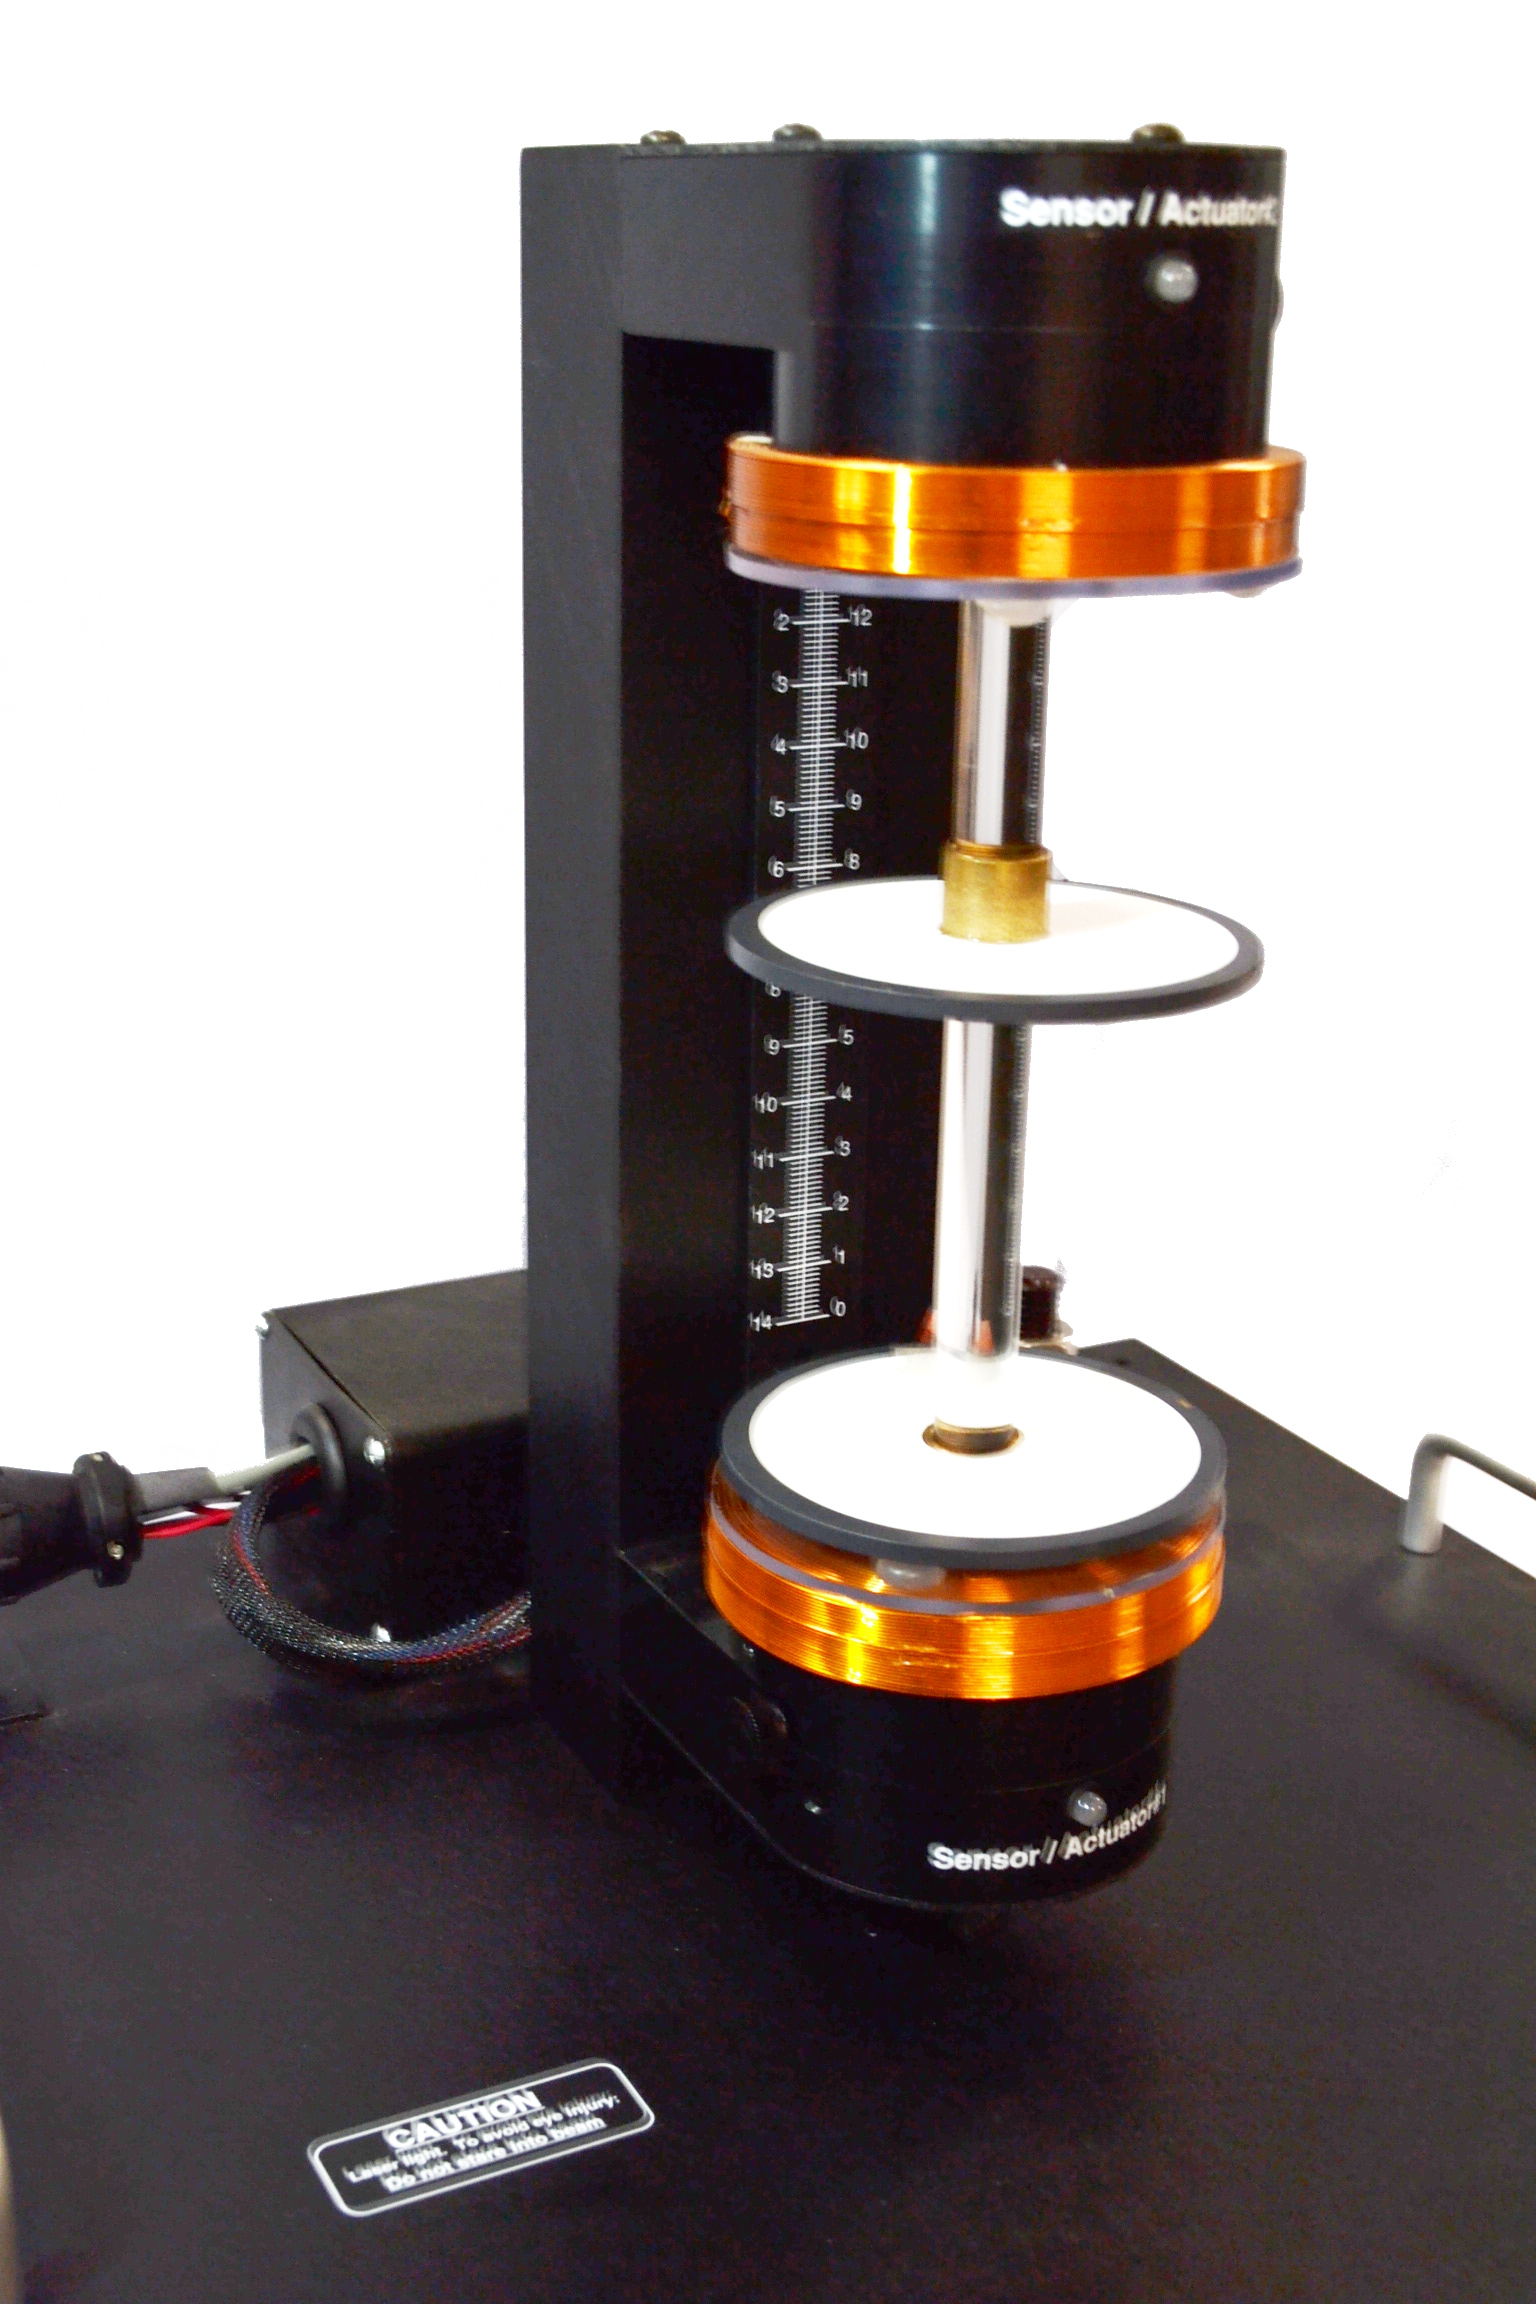
Levitador magnético
Un levitador magnético es un sistema que utiliza fuerzas magnéticas para mantener un objeto suspendido en el aire sin contacto físico con una superficie. Este efecto se logra mediante el uso de imanes y electroimanes que crean un campo magnético que contrarresta la gravedad. Más información
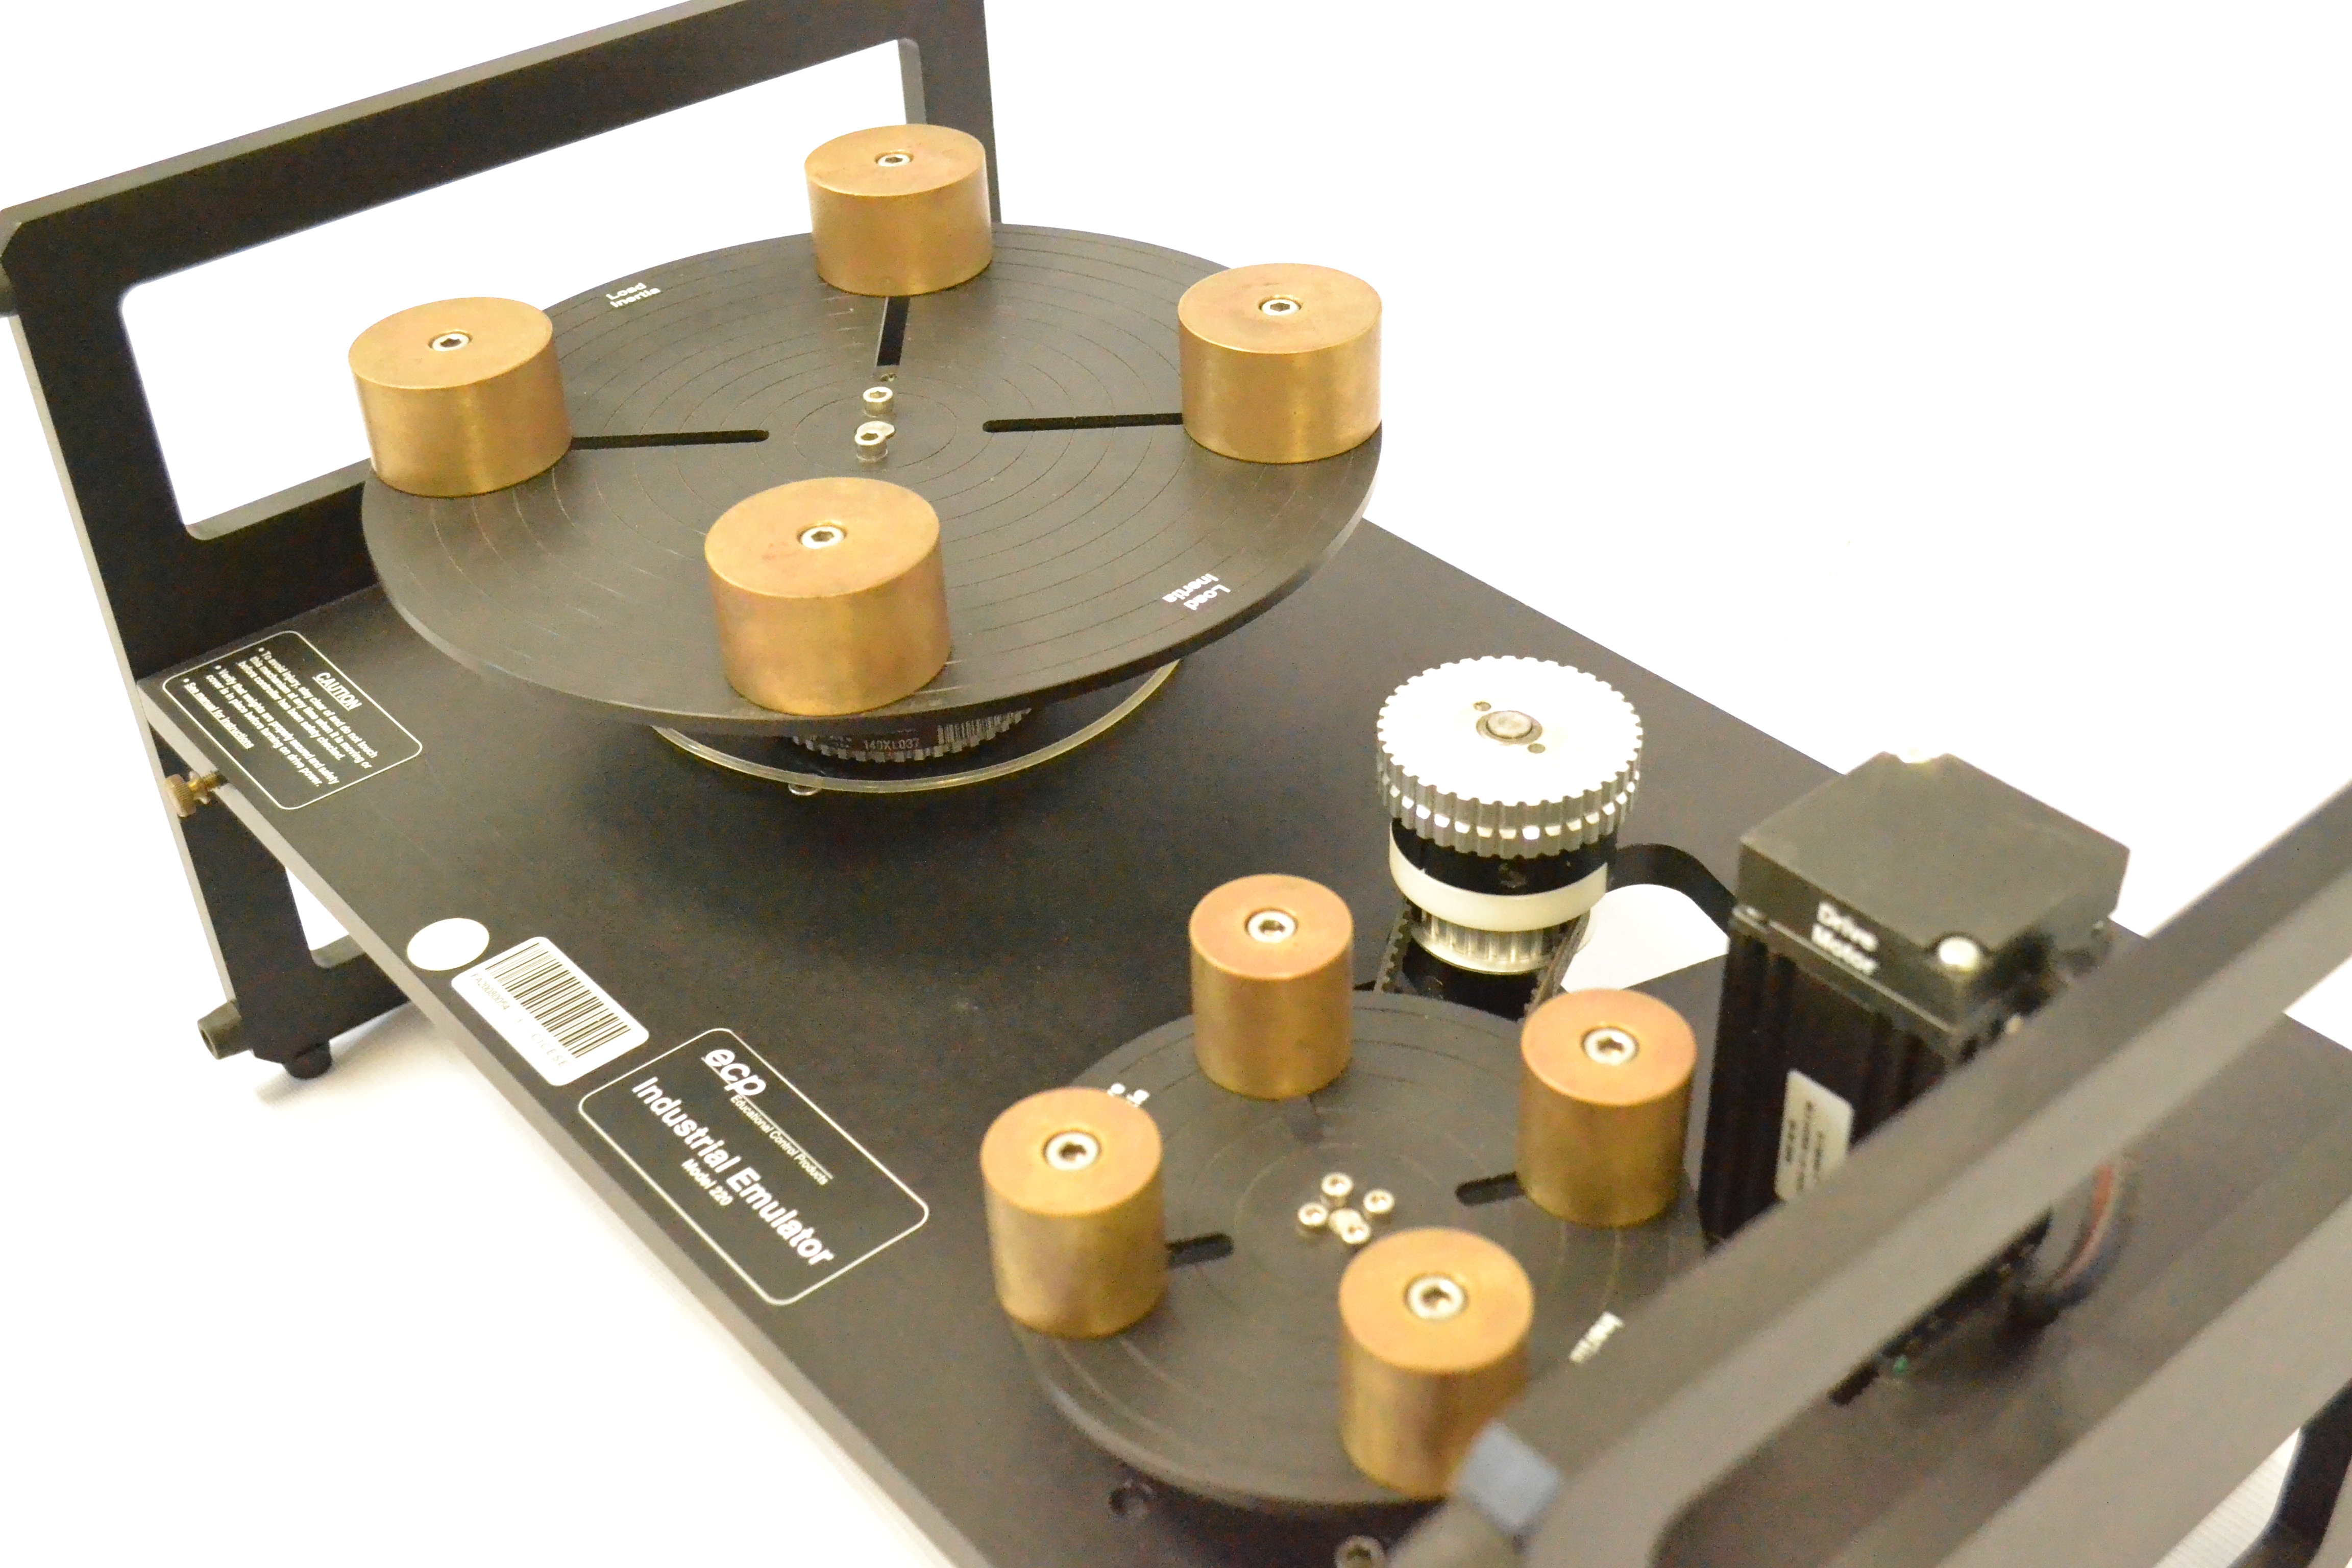
Emulador industrial
El Emulador Industrial es un dispositivo diseñado para simular el comportamiento de sistemas industriales, permitiendo a los ingenieros y técnicos probar y validar controles y sistemas sin la necesidad de utilizar equipos industriales reales. Este emulador es especialmente útil en el desarrollo y prueba de sistemas de control y automatización, proporcionando una plataforma flexible para experimentar con diversos escenarios operativos. Más información
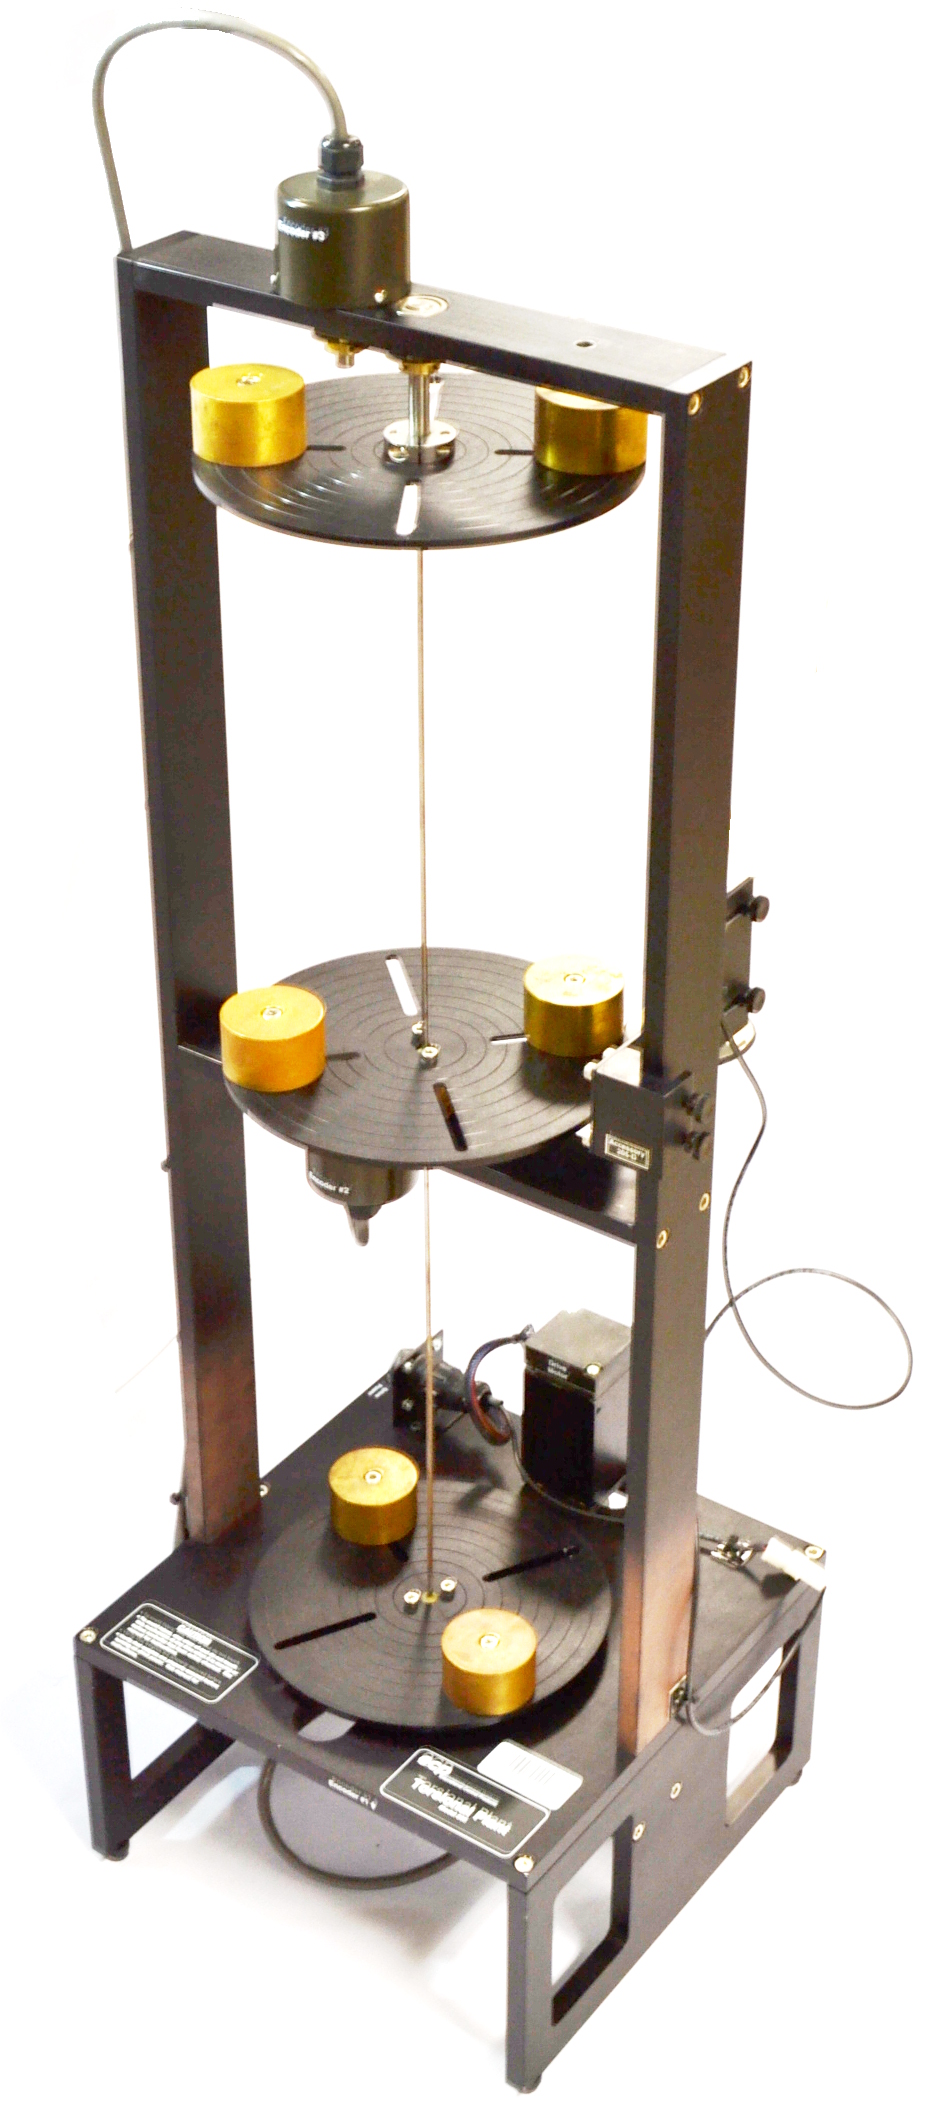
Planta torsional
La Planta Torsional es un dispositivo de simulación utilizado en la investigación y enseñanza de control de sistemas. Este tipo de planta es un modelo que simula el comportamiento de sistemas con características torsionales, como los que se encuentran en sistemas de transmisión de energía, mecanismos de accionamiento y sistemas de control de vibraciones. Más información
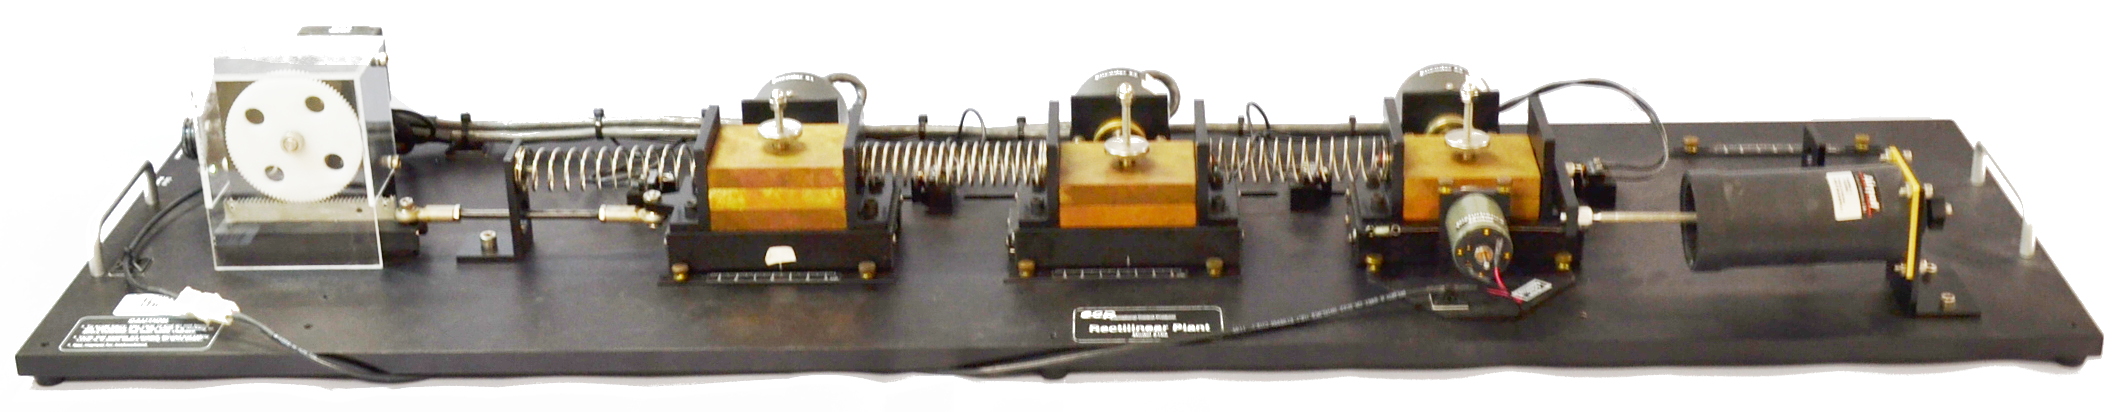
Planta rectilínea
La Planta Rectilínea es un dispositivo de simulación diseñado para modelar y analizar sistemas de control en aplicaciones de movimiento lineal. Esta planta emula un sistema en el que un objeto se mueve a lo largo de una trayectoria rectilínea, y se utiliza para estudiar la dinámica y el control de sistemas que implican movimiento rectilíneo, como los sistemas de posicionamiento lineal o los actuadores de precisión. Más información
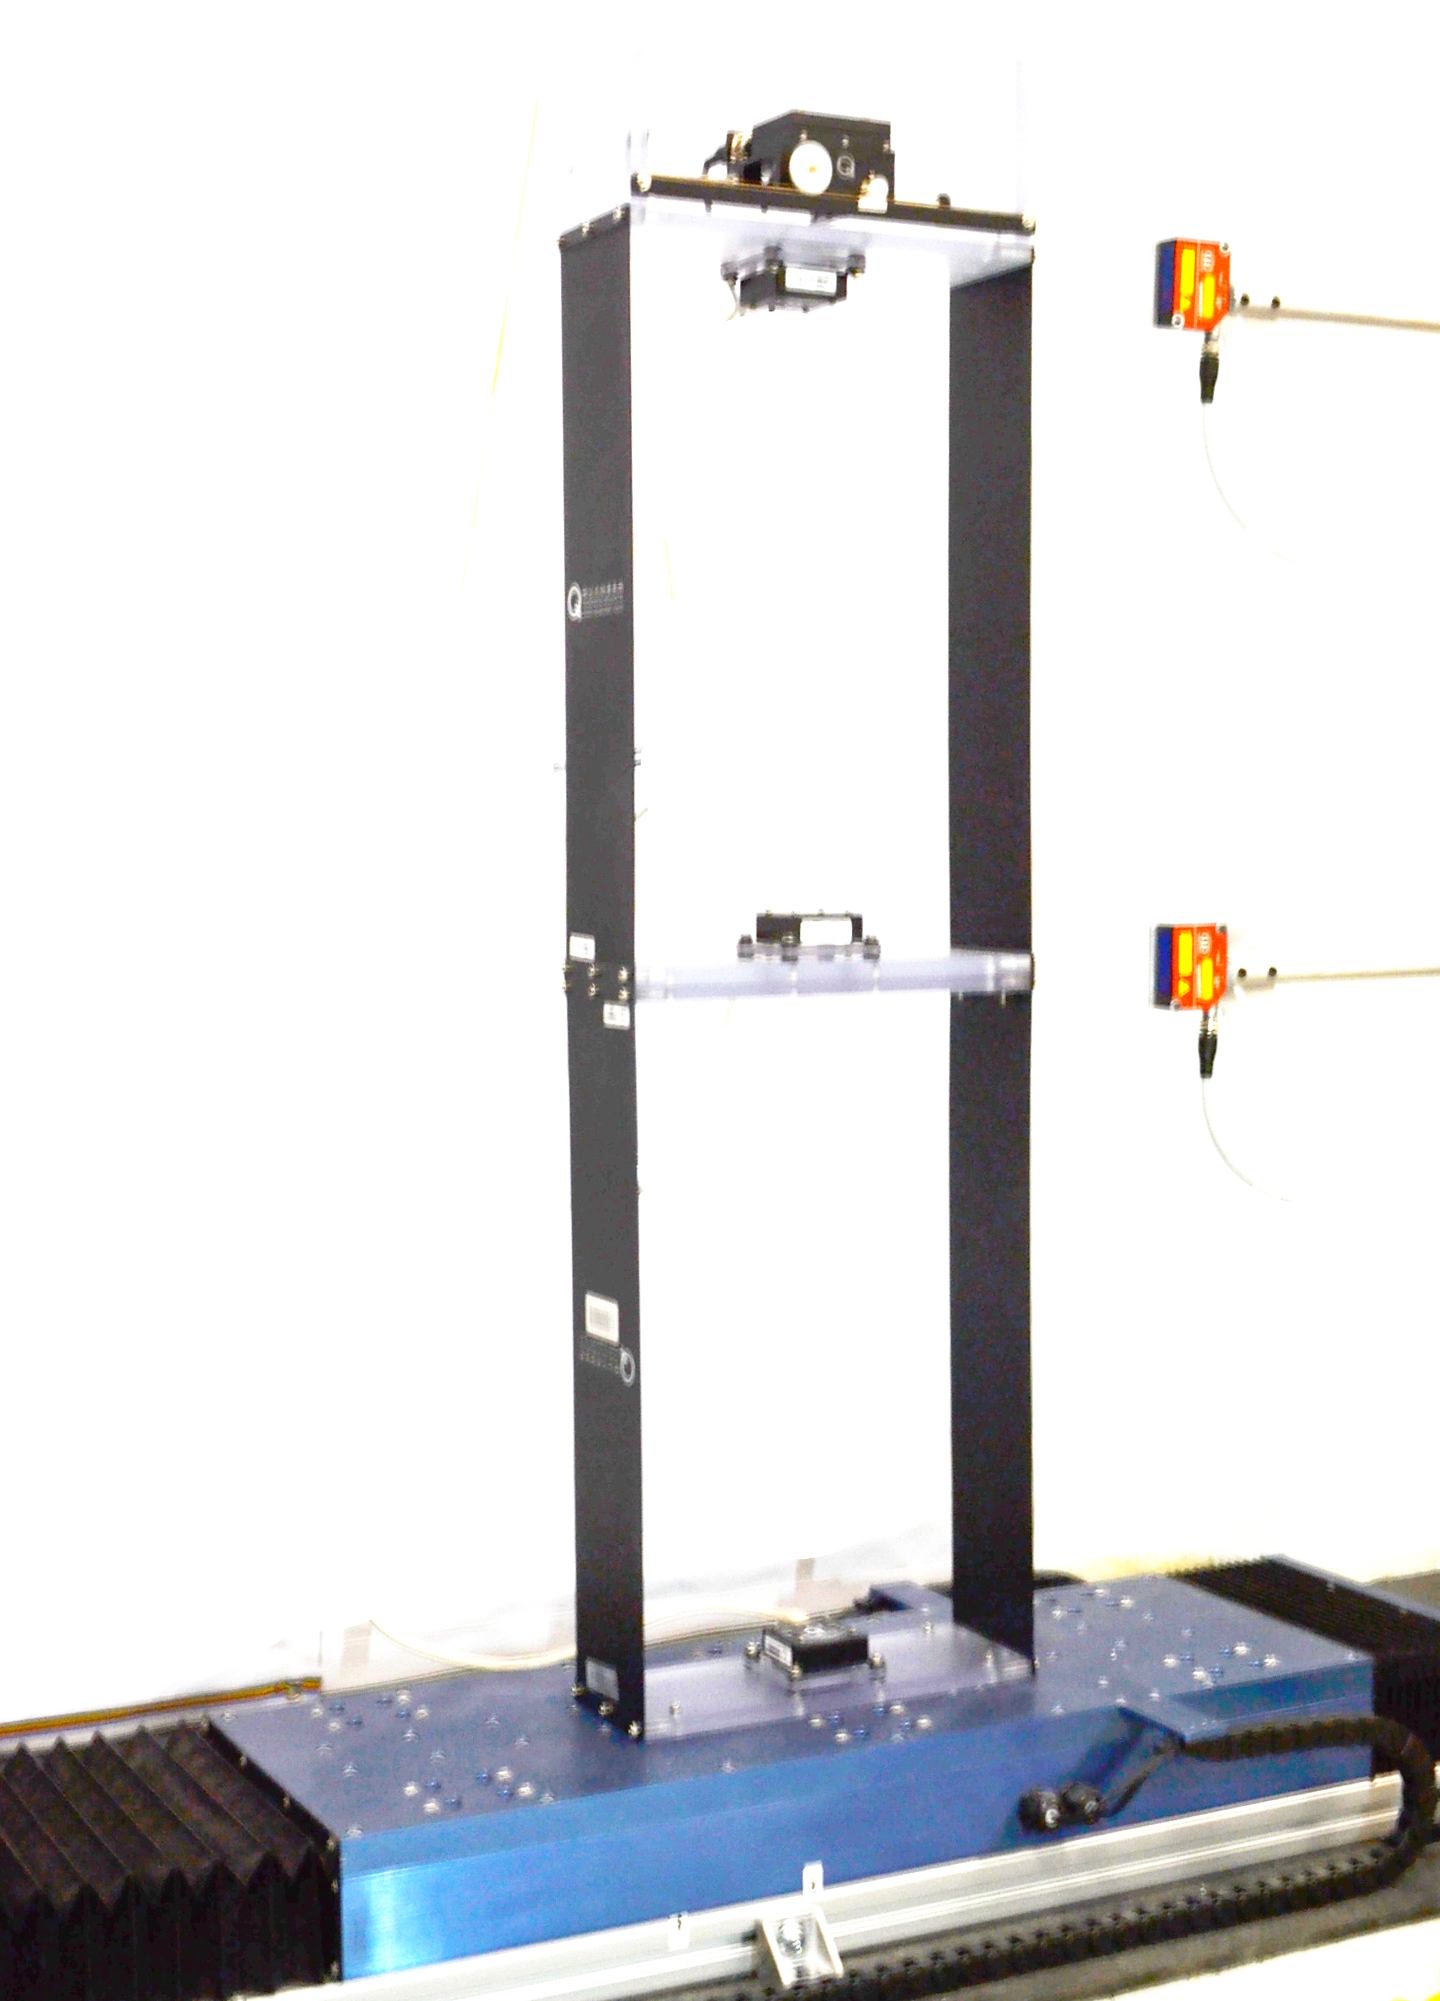
Estructura sísmica (AMD)
La estructura sísmica es un sistema de control avanzado diseñado para la enseñanza y la investigación en dinámicas de estructuras y control activo. Representa un edificio o estructura con un sistema de masa-amortiguador activa que contrarresta las vibraciones causadas por fuerzas externas, como vientos o terremotos. El AMD utiliza sensores, actuadores y un controlador para mover una masa en dirección opuesta a la vibración, reduciendo así la oscilación de la estructura. Este modelo es ideal para experimentos en control de sistemas, dinámica estructural y simulación de condiciones de vibración. Más información
Electrónica

Osciloscopios
- Agilent 54610B
- Tektronix TDS460A

Fuentes digitales
- Agilent E3645A
- Tektronix PS2520G
- Tektronix PS2521G

Generadores de funciones
- Agilent 33220A
- Tektronix AFG320

Multímetros
- Fluke 187
- Fluke 87V

Puntas
- Agilent N2782A
- Tektronix TCP202
- Tektronix P5205

Tarjetas de adquisición
- dSPACE DS1104 (2 unidades)
- Sensoray 626 (6 unidades)